
การเลือกเลนส์กล้องสำหรับวิทยาการหุ่นยนต์: สิ่งสำคัญที่อยู่นอกขอบเขตการมองเห็น
หุ่นยนต์เคลื่อนที่อาจมีมอเตอร์ที่ยอดเยี่ยม ซอฟต์แวร์นำทางที่เชื่อถือได้ และโปรเซสเซอร์ที่ทรงพลัง และยังตัดสินใจได้ไม่ดีหากกล้องไม่จับภาพข้อมูลภาพที่ถูกต้อง
สำหรับยานพาหนะนำทางอัตโนมัติ (AGV) หุ่นยนต์ในคลังสินค้า หุ่นยนต์ตรวจสอบ หรือหุ่นยนต์บริการ เลนส์กล้องไม่ได้เป็นเพียงชิ้นส่วนเล็กๆ ที่ติดอยู่กับเซ็นเซอร์เท่านั้น โดยจะกำหนดว่าสภาพแวดล้อมเข้าสู่ภาพมากน้อยเพียงใด วิธีนำเสนอวัตถุ และระบบการมองเห็นสามารถตีความสิ่งที่มองเห็นได้อย่างสม่ำเสมอเพียงใด
การเลือกเลนส์สำหรับวิทยาการหุ่นยนต์จึงเริ่มต้นจากงานที่กล้องต้องทำ เลนส์ที่ออกแบบมาเพื่อการรับรู้ถึงสิ่งกีดขวางในวงกว้างอาจไม่เหมาะอย่างยิ่งสำหรับการอ่านฉลากขนาดเล็ก ตรวจสอบตัวเชื่อมต่อ หรือการวัดส่วนประกอบ ตัวเลือกที่เหมาะสมขึ้นอยู่กับการเคลื่อนไหวของหุ่นยนต์ ตำแหน่งของกล้อง เซ็นเซอร์ แสง และข้อมูลที่อัลกอริธึมการมองเห็นต้องการ
1. กำหนดงานการมองเห็นก่อนเลือกเลนส์
“การมองเห็นของหุ่นยนต์” ครอบคลุมงานต่างๆ มากมาย การนำทางและการตรวจจับสิ่งกีดขวางมักต้องการมุมมองที่กว้างของพื้นที่โดยรอบ ระบบหยิบและวางอาจจำเป็นต้องค้นหาวัตถุอย่างแม่นยำ หุ่นยนต์ตรวจสอบอาจจำเป็นต้องเปิดเผยข้อบกพร่องเล็กๆ น้อยๆ หรือรายละเอียดพื้นผิว หุ่นยนต์ส่งของอาจจำเป็นต้องจดจำผู้คน ทางเข้าประตู ป้าย และขอบเขตของพื้น
จดบันทึกสิ่งที่กล้องต้องตรวจจับหรือวัด จากนั้นระบุว่าข้อมูลนั้นปรากฏที่ใดในภาพและต้องการรายละเอียดมากน้อยเพียงใด หากอัลกอริธึมต้องการเพียงแค่ตรวจจับว่ามีสิ่งกีดขวางหรือไม่ ข้อกำหนดของเลนส์อาจแตกต่างจากระบบที่ต้องประมาณขนาดของวัตถุหรืออ่านโค้ด
ขั้นตอนนี้ยังช่วยหลีกเลี่ยงการจ่ายเงินสำหรับประสิทธิภาพออปติคัลที่แอปพลิเคชันไม่ได้ใช้ มุมมองที่กว้างมากอาจช่วยในการนำทาง แต่สามารถลดจำนวนพิกเซลที่มีอยู่เพื่อแสดงวัตถุที่อยู่ห่างไกลได้ มุมมองที่แคบลงสามารถให้รายละเอียดมากขึ้นในภูมิภาคเป้าหมาย แต่อาจทำให้มองเห็นสภาพแวดล้อมได้น้อยลง
เริ่มต้นด้วยผลลัพธ์ที่ต้องการ ไม่ใช่ทางยาวโฟกัสที่ต้องการ
2. จับคู่เลนส์กับเซนเซอร์ ไม่ใช่แค่ระดับเมกะพิกเซลเท่านั้น
ความละเอียดของเซนเซอร์เป็นสิ่งสำคัญ แต่ยังไม่เพียงพอที่จะสร้างความเข้ากันได้ของเลนส์ ขนาดที่ใช้งานอยู่ ขนาดพิกเซล การตอบสนองทางสเปกตรัม และข้อกำหนดทางแสงของเซนเซอร์ ล้วนส่งผลต่อผลลัพธ์ได้
วงกลมภาพของเลนส์จะต้องครอบคลุมพื้นที่เซ็นเซอร์ หากไม่เป็นเช่นนั้น รูปภาพอาจแสดงมุมมืดหรือบริเวณที่ไม่สามารถใช้งานได้ นอกจากนี้ สมรรถนะด้านการมองเห็นยังต้องได้รับการประเมินทั่วทั้งส่วนของเซนเซอร์ที่สำคัญต่อการใช้งานอีกด้วย ระบบอาจดูคมชัดที่กึ่งกลาง แต่ไม่มีคอนทราสต์ใกล้ขอบเพียงพอสำหรับการจดจำที่เชื่อถือได้
เมื่อขอคำแนะนำจากผู้จำหน่ายเลนส์ ให้แจ้งผู้ผลิตเซ็นเซอร์และรุ่นทุกครั้งที่เป็นไปได้ เอกสารข้อมูลเซ็นเซอร์จะดียิ่งขึ้น ช่วยให้ทีมงานด้านการมองเห็นมีจุดเริ่มต้นที่เชื่อถือได้มากกว่า "เราต้องการเลนส์ 8 MP"
ระบบกล้องที่สมบูรณ์ รวมถึงเซ็นเซอร์ เลนส์ ตำแหน่งโฟกัส และการประมวลผลภาพ จะเป็นตัวกำหนดผลลัพธ์สุดท้าย ป้ายเมกะพิกเซลเป็นตัวกรองที่มีประโยชน์สำหรับการคัดเลือกผู้สมัคร ไม่ใช่การรับประกันประสิทธิภาพของระบบ
3. คำนวณขอบเขตการมองเห็นที่ระยะการทำงานจริง
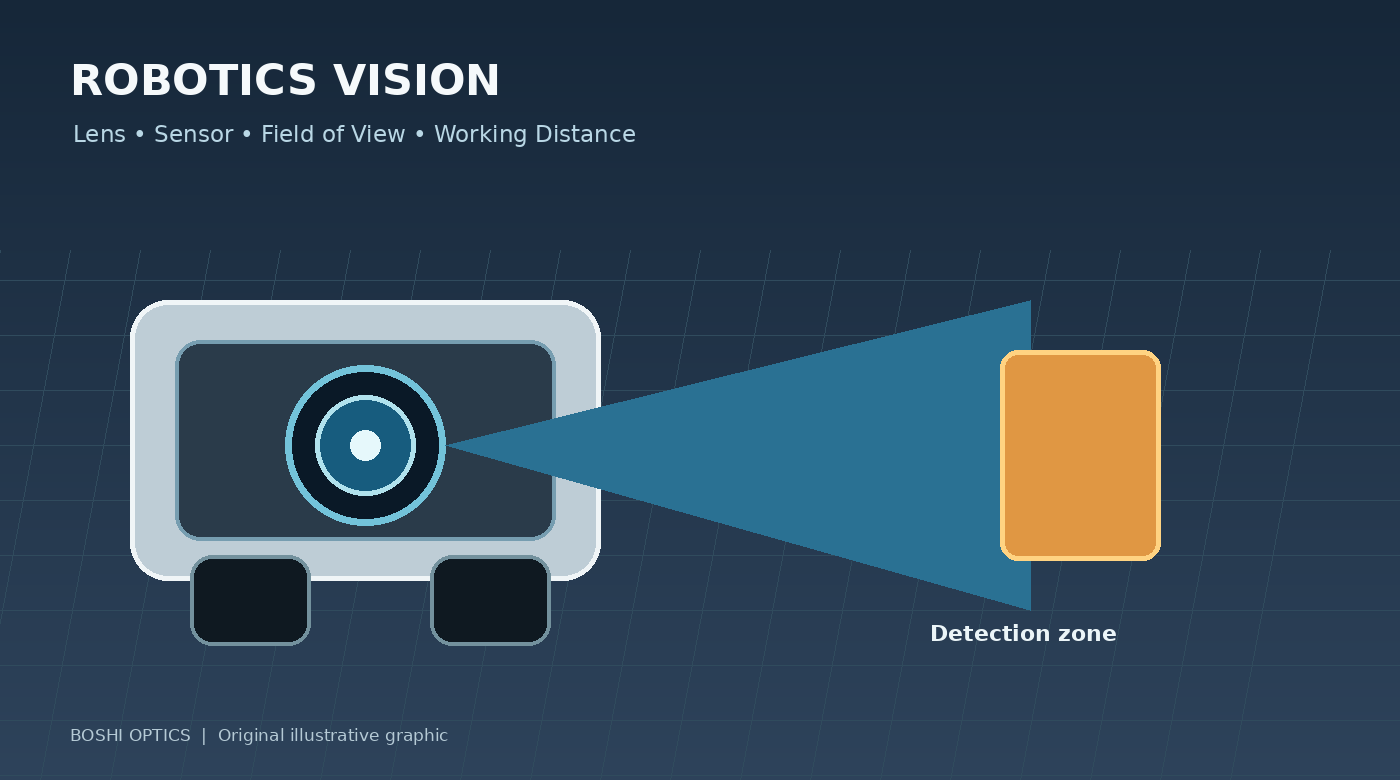
มุมมองภาพ (FOV) อธิบายความครอบคลุมเชิงมุมของกล้อง สำหรับวิทยาการหุ่นยนต์ ควรแปลเป็นคำถามเชิงปฏิบัติ: หุ่นยนต์ต้องมองเห็นพื้นที่กว้างแค่ไหนในระยะที่มีการตรวจจับหรือการวัดเกิดขึ้น
คำตอบขึ้นอยู่กับทางยาวโฟกัสและขนาดของเซนเซอร์ ตลอดจนตำแหน่งและการวางแนวของกล้อง เลนส์ที่ให้การครอบคลุมที่เพียงพอเมื่อติดตั้งบนหุ่นยนต์สูงอาจไม่ครอบคลุมพื้นที่ที่มีประโยชน์เท่ากันเมื่อติดตั้งใกล้กับพื้นหรือหลังหน้าต่างป้องกัน
เตรียมภาพวาดง่ายๆ ด้วยตำแหน่งกล้อง ระยะเป้าหมาย และความกว้างและความสูงของฉากที่ต้องการ รวมระยะทางใกล้ที่สุดและไกลที่สุดที่ระบบต้องทำงาน สิ่งนี้สำคัญอย่างยิ่งเมื่อหุ่นยนต์เข้าใกล้วัตถุ เลี้ยวในพื้นที่จำกัด หรือทำงานรอบๆ ชั้นวางและเครื่องจักร
อย่าเลือกเลนส์ตามหมายเลข FOV ในแนวทแยงเท่านั้น หากอัลกอริทึมอาศัยการครอบคลุมในแนวนอนหรือบริเวณที่สนใจโดยเฉพาะ สอบถาม FOV แนวนอนและแนวตั้งภายใต้การกำหนดค่าเซ็นเซอร์ที่ต้องการ และตรวจสอบผลลัพธ์ในระบบที่ประกอบ
4. ทำความเข้าใจถึงข้อดีข้อเสียระหว่างความครอบคลุมในวงกว้างและรายละเอียดที่เป็นประโยชน์
เลนส์ที่กว้างขึ้นสามารถจับภาพฉากได้มากขึ้น แต่พิกเซลเซ็นเซอร์เดียวกันจะต้องแสดงพื้นที่ขนาดใหญ่กว่า ด้วยเหตุนี้ วัตถุขนาดเล็กจึงอาจใช้พิกเซลน้อยลงและจำแนกหรือวัดได้ยากขึ้น
เลนส์มุมกว้างยังสามารถทำให้เกิดความบิดเบี้ยวทางเรขาคณิตได้ การบิดเบือนไม่ใช่ข้อบกพร่องโดยอัตโนมัติ: อาจเป็นที่ยอมรับสำหรับการรับรู้โดยทั่วไปหรือบางครั้งสามารถแก้ไขได้ด้วยการสอบเทียบและซอฟต์แวร์ แต่หากหุ่นยนต์ต้องการการวัดทางเรขาคณิตที่แม่นยำ พฤติกรรมการบิดเบือนและความเสถียรในการสอบเทียบก็สมควรได้รับความสนใจมากขึ้น
คำถามที่มีประโยชน์ไม่ใช่ “เลนส์มุมกว้างดีกว่าไหม” “ต้องการความครอบคลุมมากน้อยเพียงใด และออบเจ็กต์หรือฟีเจอร์ที่เล็กที่สุดที่ระบบต้องจดจำคืออะไร”
สำหรับหุ่นยนต์บางตัว กล้องตัวเดียวไม่สามารถตอบสนองทุกงานได้อย่างมีประสิทธิภาพ กล้องมุมกว้างอาจรองรับการนำทาง ในขณะที่กล้องตัวที่สองที่มีมุมมองแคบกว่าจะทำหน้าที่ตรวจสอบอย่างใกล้ชิด สถาปัตยกรรมนั้นสมเหตุสมผลหรือไม่นั้นขึ้นอยู่กับต้นทุน พื้นที่ ทรัพยากรในการประมวลผล และข้อกำหนดด้านความน่าเชื่อถือ
5. พิจารณาการเคลื่อนไหว การเปิดรับแสง และการจัดแสง
หุ่นยนต์ไม่ค่อยทำงานในสภาพแวดล้อมการถ่ายภาพที่มีการควบคุมอย่างสมบูรณ์ พวกมันเคลื่อนที่ สั่นสะเทือน ผ่านระหว่างพื้นที่สว่างและมืด และพบกับแสงสว่างที่เปลี่ยนแปลงไป เลนส์ที่มีรูรับแสงกว้างสามารถช่วยส่งแสงไปยังเซ็นเซอร์ได้มากขึ้น แต่ไม่ได้กำจัดภาพเบลอจากการเคลื่อนไหวหรือรับประกันการตรวจจับที่แม่นยำ
เวลาเปิดรับแสง ความไวของเซ็นเซอร์ แสง อัตราเฟรม และความเร็วหุ่นยนต์ต้องได้รับการพิจารณาร่วมกัน หากหุ่นยนต์เคลื่อนที่อย่างรวดเร็ว อาจจำเป็นต้องมีการเปิดรับแสงสั้นเพื่อจำกัดความเบลอ ซึ่งอาจต้องใช้แสงสว่างที่แรงกว่าหรือเซ็นเซอร์ที่มีประสิทธิภาพในสภาวะแสงน้อยที่เหมาะสม
สำหรับหุ่นยนต์ในอาคาร ไฟ LED ที่กะพริบ พื้นสะท้อนแสง และการเปลี่ยนแสงกลางวันใกล้หน้าต่างอาจส่งผลต่อความสม่ำเสมอของภาพ หุ่นยนต์กลางแจ้งเผชิญกับความท้าทายเพิ่มเติมจากแสงแดด เงา ฝน และการปฏิบัติการตอนกลางคืนโดยตรง หากใช้แสงอินฟราเรดใกล้ ให้ยืนยันว่าเลนส์และการกำหนดค่าฟิลเตอร์ใดๆ เหมาะสมกับความยาวคลื่นที่ต้องการ
ทดสอบด้วยแสงและการเคลื่อนไหวที่เป็นตัวแทนทุกครั้งที่เป็นไปได้ ภาพตั้งโต๊ะแบบอยู่กับที่นั้นมีประโยชน์ แต่ไม่สามารถจำลองทุกสภาวะที่พบบนแท่นที่กำลังเคลื่อนที่ได้
6. ตรวจสอบซองกลไกและข้อกำหนดด้านสิ่งแวดล้อม
กล้องหุ่นยนต์มักมีข้อจำกัดด้านพื้นที่ที่เข้มงวด เส้นผ่านศูนย์กลางของเลนส์ ความยาวรวมของเลนส์ ประเภทเมาท์ การปรับโฟกัส ตำแหน่งเซ็นเซอร์ และฝาครอบป้องกัน ล้วนส่งผลต่อการบูรณาการเลนส์หรือไม่
เลนส์ที่พอดีกับเกลียวอาจยังขัดแย้งกับฝาครอบ อยู่ห่างจากเซนเซอร์มากเกินไป หรือปรับโฟกัสได้ยากหลังการประกอบ หากกล้องตั้งอยู่หลังหน้าต่างป้องกัน หน้าต่างนั้นอาจส่งผลต่อคุณภาพของภาพด้วย และควรพิจารณาในระหว่างการประเมินระบบ
สภาพแวดล้อมก็มีความสำคัญเช่นกัน หุ่นยนต์คลังสินค้า แท่นตรวจสอบกลางแจ้ง และหุ่นยนต์แปรรูปอาหารไม่มีข้อกำหนดที่เหมือนกัน ควรระบุช่วงอุณหภูมิ การสั่นสะเทือน ฝุ่น ความชื้น สารทำความสะอาด และข้อกำหนดการปิดผนึกตามกรณีการใช้งานจริง แทนที่จะสันนิษฐานจากฉลากกว้างๆ เช่น "อุตสาหกรรม"
จัดเตรียมการเขียนแบบเชิงกลหรือแบบร่างที่มีขนาดก่อนดำเนินการออกแบบแบบกำหนดเอง โดยปกติแล้ว การระบุข้อขัดแย้งระหว่างขั้นตอนการออกแบบจะง่ายกว่าหลังจากสร้างตัวอย่างเคสกล้องและเลนส์แล้ว
7. เลนส์หุ่นยนต์สั่งทำพิเศษควรพิจารณาเมื่อใด
เลนส์มาตรฐานมักเป็นตัวเลือกที่สมเหตุสมผลเมื่อมีคุณสมบัติตรงตามข้อกำหนดด้านการมองเห็น กลไก และเชิงพาณิชย์ การปรับแต่งจะมีความเกี่ยวข้องเมื่อโปรเจ็กต์มีข้อจำกัดที่ทำให้ผลิตภัณฑ์ในแค็ตตาล็อกที่มีอยู่ไม่สามารถตอบสนองได้ ตัวอย่างเช่น มุมมองที่ผิดปกติภายในบรรจุภัณฑ์ขนาดเล็ก ข้อกำหนดสเปกตรัมพิเศษ ระยะห่างในการทำงานที่ไม่ได้มาตรฐาน หรือเป้าหมายคุณภาพของภาพที่เฉพาะเจาะจง
ก่อนที่จะเริ่มโครงการแบบกำหนดเอง ให้รวบรวมเอกสารข้อมูลเซ็นเซอร์ FOV เป้าหมาย ช่วงระยะการทำงาน ขนาดที่มีอยู่ สภาพแสง ขีดจำกัดด้านสิ่งแวดล้อม และปริมาณการผลิตโดยประมาณ แบ่งปันภาพตัวอย่างหรือภาพร่างขอบเขตการมองเห็นของกล้อง หากมี
ข้อมูลเหล่านี้ช่วยให้ทีมงานด้านการมองเห็นประเมินความเป็นไปได้และระบุข้อเสีย นอกจากนี้ยังช่วยให้ตัดสินใจได้ง่ายขึ้นว่าการปรับเลนส์ที่มีอยู่สามารถตอบสนองความต้องการด้วยต้นทุนที่ต่ำกว่าและใช้เวลาในการพัฒนาน้อยลงหรือไม่
การปรับแต่งควรแก้ปัญหาที่กำหนดไว้ ไม่ใช่แค่ทำให้ผลิตภัณฑ์แตกต่างออกไป
สรุป: การออกแบบสำหรับงานที่หุ่นยนต์ต้องทำ
การเลือกเลนส์กล้องสำหรับหุ่นยนต์ถือเป็นการตัดสินใจระดับระบบ เซ็นเซอร์ ขอบเขตการมองเห็น ระยะเป้าหมาย ความบิดเบี้ยว แสง การเคลื่อนไหว พื้นที่เชิงกล และสภาพแวดล้อมการทำงาน ล้วนมีส่วนทำให้เกิดผลลัพธ์
สำหรับแพลตฟอร์มหุ่นยนต์ใหม่ ควรกำหนดงานการมองเห็นก่อนที่จะสรุปข้อมูลจำเพาะของเลนส์ สำหรับระบบที่มีอยู่ซึ่งมีการตรวจจับที่ไม่สอดคล้องกันหรือมีรายละเอียดไม่เพียงพอ ให้ตรวจสอบเส้นทางภาพที่สมบูรณ์ก่อนที่จะถือว่าเลนส์เพียงอย่างเดียวเป็นผู้รับผิดชอบ
Boshi Optics ซึ่งเป็นส่วนหนึ่งของ Shanghai Silk Optical Technology Co., Ltd. ให้บริการออกแบบและผลิตเลนส์สายตาสำหรับการใช้งานด้านการถ่ายภาพ โดยมีตัวเลือกมาตรฐานและกำหนดเองสำหรับผลิตภัณฑ์หลายประเภท หากคุณกำลังพัฒนา AGV หุ่นยนต์ตรวจสอบ หรืออุปกรณ์ที่ใช้การมองเห็นอื่นๆ ให้แชร์รุ่นเซ็นเซอร์ของคุณ ความครอบคลุมของเป้าหมาย ระยะการทำงาน ข้อจำกัดทางกล และปริมาตรที่คาดหวังเพื่อเริ่มการอภิปรายเรื่องเลนส์ที่ใช้งานได้จริง
สำรวจของเราช่วงเลนส์ M12 และผลิตภัณฑ์ออพติคอลที่กำหนดเอง หรือติดต่อเราผ่านทางเว็บไซต์ Boshi Optics เพื่อหารือเกี่ยวกับการสมัครของคุณ